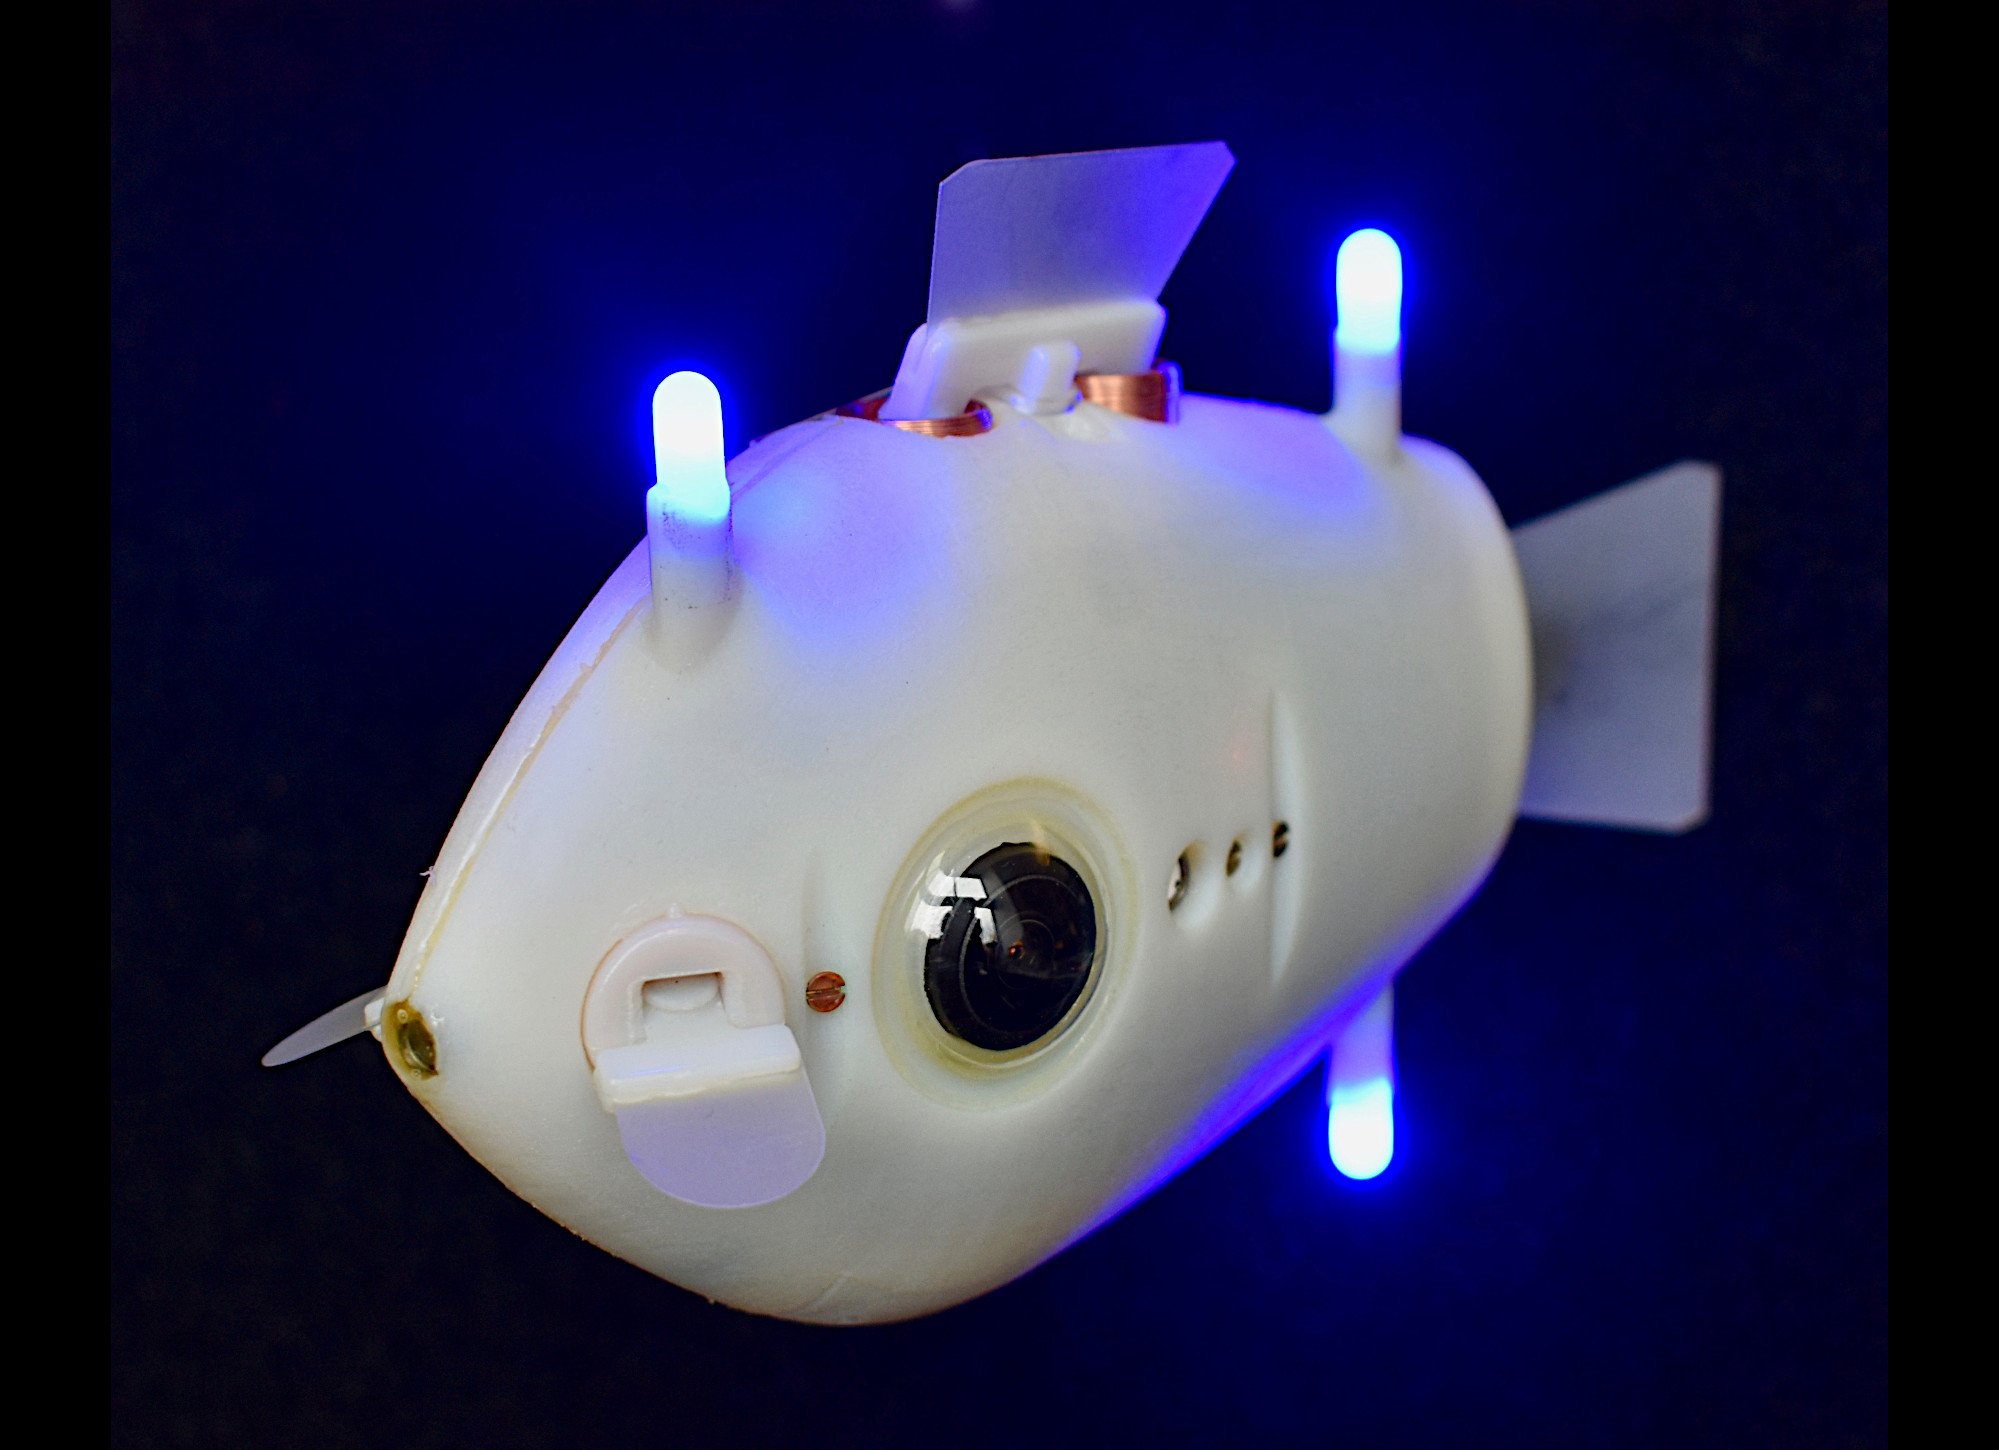
Von kleinen Gruppen bis hin zu gigantischen Schwärmen und Herden: Bei vielen Tierarten schließen sich die Individuen zu Verbänden zusammen und entwickeln dabei ein erstaunliches Kollektivverhalten: Die Gruppen zeigen komplexe, synchronisierte Reaktionen, die ihnen helfen, Nahrung zu finden, sich gemeinsam fortzubewegen oder Fressfeinden zu entgehen. Die Schwärme von Fischen, die sich im Wasser dreidimensional bewegen, sind dabei die beeindruckendsten Beispiele. Das Besondere ist dabei, dass nicht ein einzelnes Tier oder eine spezielle Gruppe die Führung übernimmt und es auch keine zielgerichtete Kommunikation gibt. Das teilweise erstaunlich komplexe Kollektivverhalten entsteht hingegen durch sogenannte implizite Koordination. Die einzelnen Fische treffen dabei ihre Entscheidungen auf der Grundlage dessen, was sie bei ihren Nachbarn beobachten.
Raffinierte Einheiten mit Sensorik und „Köpfchen“
So können subtile Reaktionen Einzelner zu Reaktionen der Gemeinschaft führen, die einen wichtigen Zweck zum Wohl aller erfüllen. Man spricht bei den entsprechenden Verhaltensphänomenen auch von Schwarmintelligenz. Diese Art der dezentralen, autonomen Selbstorganisation und Koordination fasziniert Wissenschaftler schon lange, vor allem im Bereich der Robotik. Es gab bereits erfolgreiche Versuche, Schwarm- beziehungsweise Gruppenverhalten durch Roboter zu simulieren. Dabei handelte es sich aber um Einheiten, die sich in einem zweidimensionalen Umfeld auf Flächen bewegten. Das Konzept der Forscher um Florian Berlinger von der Harvard University erobert nun den dreidimensionalen Raum des Wassers – es simuliert das Schwarmverhalten von Fischen.
Bei der Entwicklung der „Bluebots“ genannten Einheiten, die einen schwimmenden Roboterschwarm bilden können, orientierten sich die Wissenschaftler an den natürlichen Vorbildern: Die Roboter verfügen über Flossen und Antriebssysteme, die ihnen eine dreidimensionale Bewegung im Wasser ermöglichen. Der Clou des Systems ist allerdings die Sensorik und der künstliche „Verstand“ der Bluebots: Die Forscher entwickelten ein visuelles Koordinierungssystem, das auf blauen LED-Lampen basiert. Jeder Unterwasserroboter ist mit zwei Kameras und drei Leuchten ausgestattet. Die künstlichen „Augen“ mit Fischlinsen erkennen die LEDs der benachbarten Bluebots und verwenden dann einen speziellen Algorithmus, um deren Abstand, Richtung und Kurs zu bestimmen.